
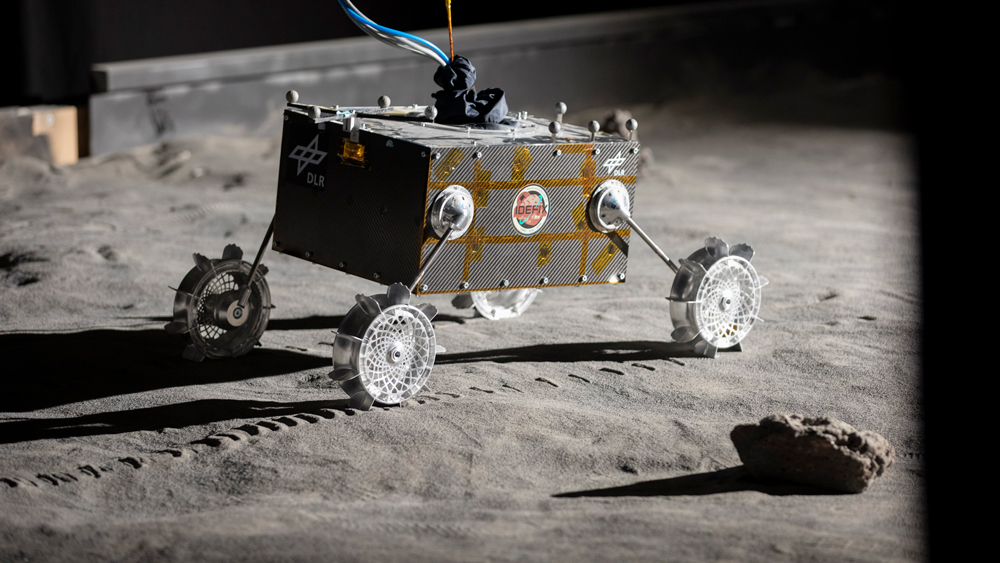
Im Rahmen der japanischen MMX-Mission startete gestern Abend (19. Oktober) vom Weltraumbahnhof Tanegashima erfolgreich eine H3-Trägerrakete in Richtung des roten Planeten. Als Passagier an Bord: „Idefix“, ein ultrakompakter, solar-elektrischer Rover, entwickelt vom Deutschen Zentrum für Luft- und Raumfahrt (DLR) und der französischen Raumfahrtagentur CNES. Das nach dem kleinen Hund der Comichelden Asterix und Obelix benannte Mini-E-Mobil soll auf dem Marsmond Phobos abgesetzt werden – ein Härtetest für Fahrwerkstechnik unter Bedingungen, die jedes irdische Auto sofort ins All katapultieren würden.
Elektromobilität erobert zunehmend unkonventionelle Reviere. Doch die Herausforderungen, denen sich das mechatronische Fahrwerk von „Idefix“ stellen muss, lassen selbst härteste Offroad-Erprobungen auf der Erde verblassen. Der 25 Kilogramm leichte und rund einen halben Meter lange Allrad-Stromer ist der Vorhut-Lander der ehrgeizigen Mission Martian Moons eXploration (MMX) der japanischen Raumfahrtagentur JAXA. Sein Ziel: Der zerklüftete und kartoffelförmige Marsmond Phobos. Der größere der beiden Marsmonde hat einen Durchmesser von etwa 27 Kilometern und bewegt sich in einer Entfernung zur Erde von etwa 56 Millionen Kilometern um den roten Planeten.
Freier Fall und Selbstaufrichtung
Der Einsatzplan liest sich spektakulär: Nach einer mehrjährigen Reise durchs All wird die MMX-Muttersonde den kleinen Rover aus einer Höhe von weniger als 100 Metern über Phobos einfach ausklinken. Airbags oder Triebwerke gibt es nicht. Idefix prallt, so der Plan, ungebremst auf der staubigen, unbekannten Oberfläche auf, rollt und trudelt schließlich aus.
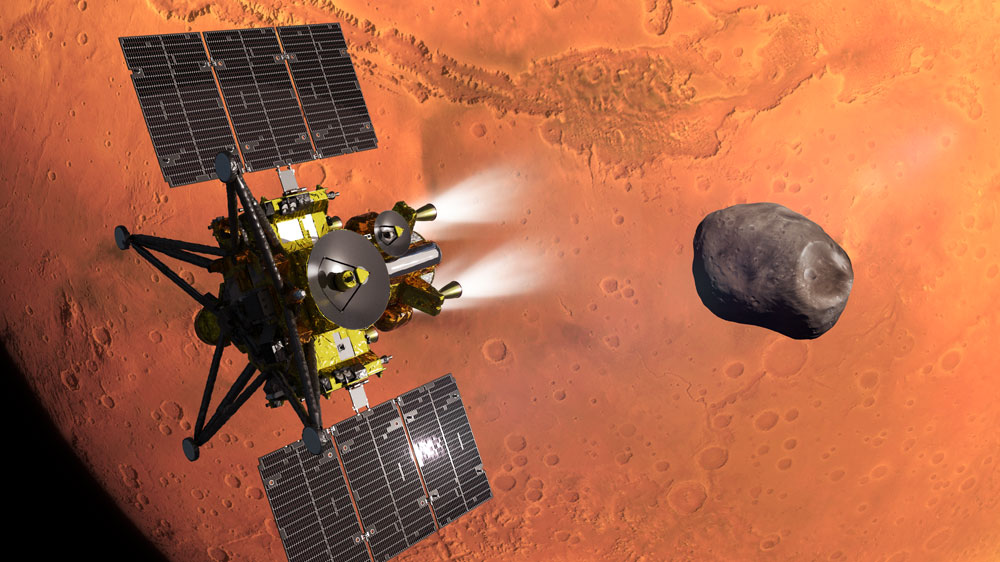
Der kartoffelförmige und nur etwa 27 Kilometer große Marsmond umkreist den roten Planeten in einer Entfernung von nur 6000 Kilometern. Anfang 2029 soll das Antriebsmodel der MMX-Mission Phobos erreichen und Idefix absetzen. Grafik: JAXA
Egal wie er landet – ob seitlich oder auf dem Rücken –, der Rover bleibt fahrfähig: Über vier bewegliche Schultergelenke und ein ausgeklügeltes Kinematik-System, das federführend am DLR-Institut für Robotik und Mechatronik in Oberpfaffenhofen entstand, richtet sich das Gefährt autonom auf seine vier Räder auf. Erst wenn die Karosserie steht, klappen die Solarpaneele aus, um die Bordakkus mit Sonnenenergie zu laden und den rein elektrischen Betrieb für die geplante 100-tägige Erkundungstour zu sichern.
Die Tücke der Milligravitation: Wenn Gasgeben zum Abheben führt
Die größte Hürde für die Entwickler war weder das Vakuum noch die Kälte, sondern die Physik von Phobos: Die Gravitation des Mondes beträgt weniger als ein Tausendstel der irdischen Anziehungskraft.
Was auf der Erde physikalisch für Vortrieb sorgt – das Eigengewicht, das die Räder auf den Boden presst –, existiert somit auf Phobos praktisch nicht. Schon ein minimal zu forscher Impuls der Radnabenmotoren, ein durchdrehendes Rad oder eine kleine Bodenwelle würden genügen, um das Fahrzeug unkontrolliert in die Umlaufbahn oder ins Taumeln zu schicken. Erschwerend kommt hinzu: Die oberste Bodenschicht (das Regolith) ist extrem locker, unberechenbar und feinkörnig.
Intelligente Räder statt Gummireifen
Herkömmliche Gummipneus sind im eisigen Weltraumvakuum ohnehin unbrauchbar. Schon der Mondrover, der vor 50 Jahren mit Apollo 15 zum Erdtrabanten flog, bewegte sich auf Reifen aus einem Aluminium-Geflecht mit aufgesetzten Titan-Platten.
Für Idefix und die Phobos-Mission mussten die Ingenieure des (inzwischen aufgelösten) DLR-Instituts für Systemdynamik und Regelungstechnik das Rad buchstäblich neu erfinden:
- Spezialprofil für Mikro-Grip: Die Räder bestehen aus ultraleichten, formstabilen Leichtbau-Legierungen. Die Geometrie entstand nach unzähligen Supercomputer-Simulationen und Härtetests auf dem hauseigenen Radprüfstand TROLL. Speziell angewinkelte Lamellen und Schaufeln sorgen dafür, dass sich die Räder vorsichtig in den lockeren Mondstaub krallen, ohne ihn aufzuwirbeln oder sich einzugraben.
- Integrierte Federwirkung: Die Radstrukturen wirken gleichzeitig als Stoßdämpfer, um die kinetische Energie beim initialen Aufprall abzufangen.
- Fein dosierbare Einzelrad-Antriebe: Insgesamt acht mechatronische Antriebe (vier für das Aufrichten der Beine, vier in den Radnaben) werden von einer eigens entwickelten DLR-Elektronikbox im Millisekundenbereich angesteuert. Die Fahrt erfolgt im Schneckentempo – bedacht, schlupffrei und mit exakt dosiertem Drehmoment.
Pfadfinder für die Proben-Rückkehr zur Erde
Gesteuert wird Idefix über vorprogrammierte Pfade und Sensoren (darunter Navigationskameras und Spektrometer). Während er autonom über den Mond schleicht, sammelt er wertvolle Daten über die mechanische Beschaffenheit des Untergrunds und die Tragfähigkeit des Bodens.
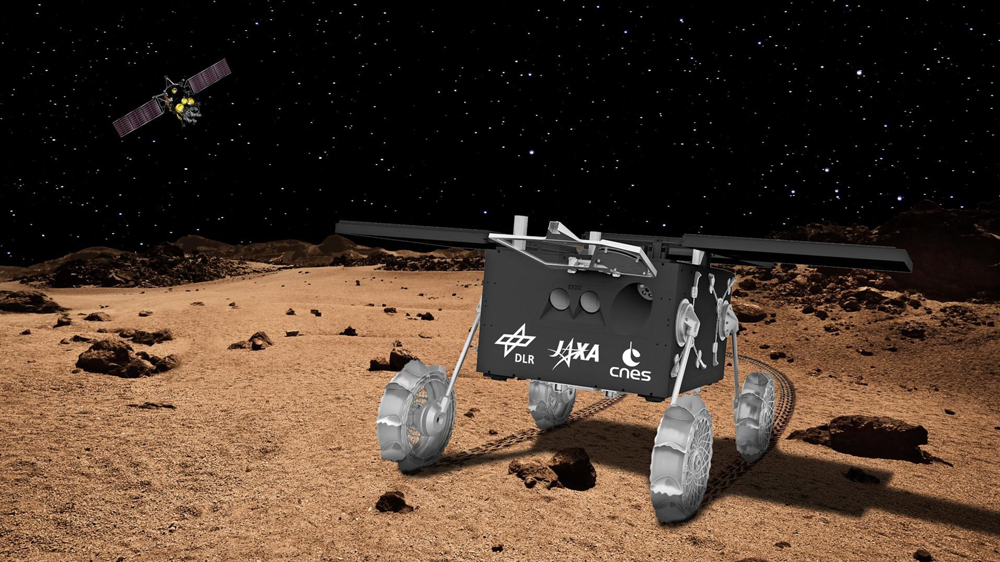
Die MMX-Mission wird erstmals die Topografie, innere Struktur, Zusammensetzung und Schwerkraft des Marsmondes untersuchen und Bodenproben, die Idefix während seiner Tour über den Marsmond gesammelt hat, in einer Kapsel zur Erde zurückbringen – etwa 2031. Grafik: DLR
Damit übernimmt der mit einer Vilezahl von Sensoren bestückte kleine E-Pionier eine Schlüsselrolle: Seine Messungen entscheiden darüber, an welcher Stelle die große japanische Muttersonde später selbst sicher zur Landung ansetzen kann. Die Sonde soll mindestens zehn Gramm Phobos-Gestein einsammeln und 2031 zurück zur Erde bringen. Wenn Idefix seine ersten Meter auf Phobos rollt, liefert er den Beweis, dass geregelter elektrischer Radantrieb selbst dort noch funktioniert, wo physikalisch fast Schwerelosigkeit herrscht.